Содержание 3
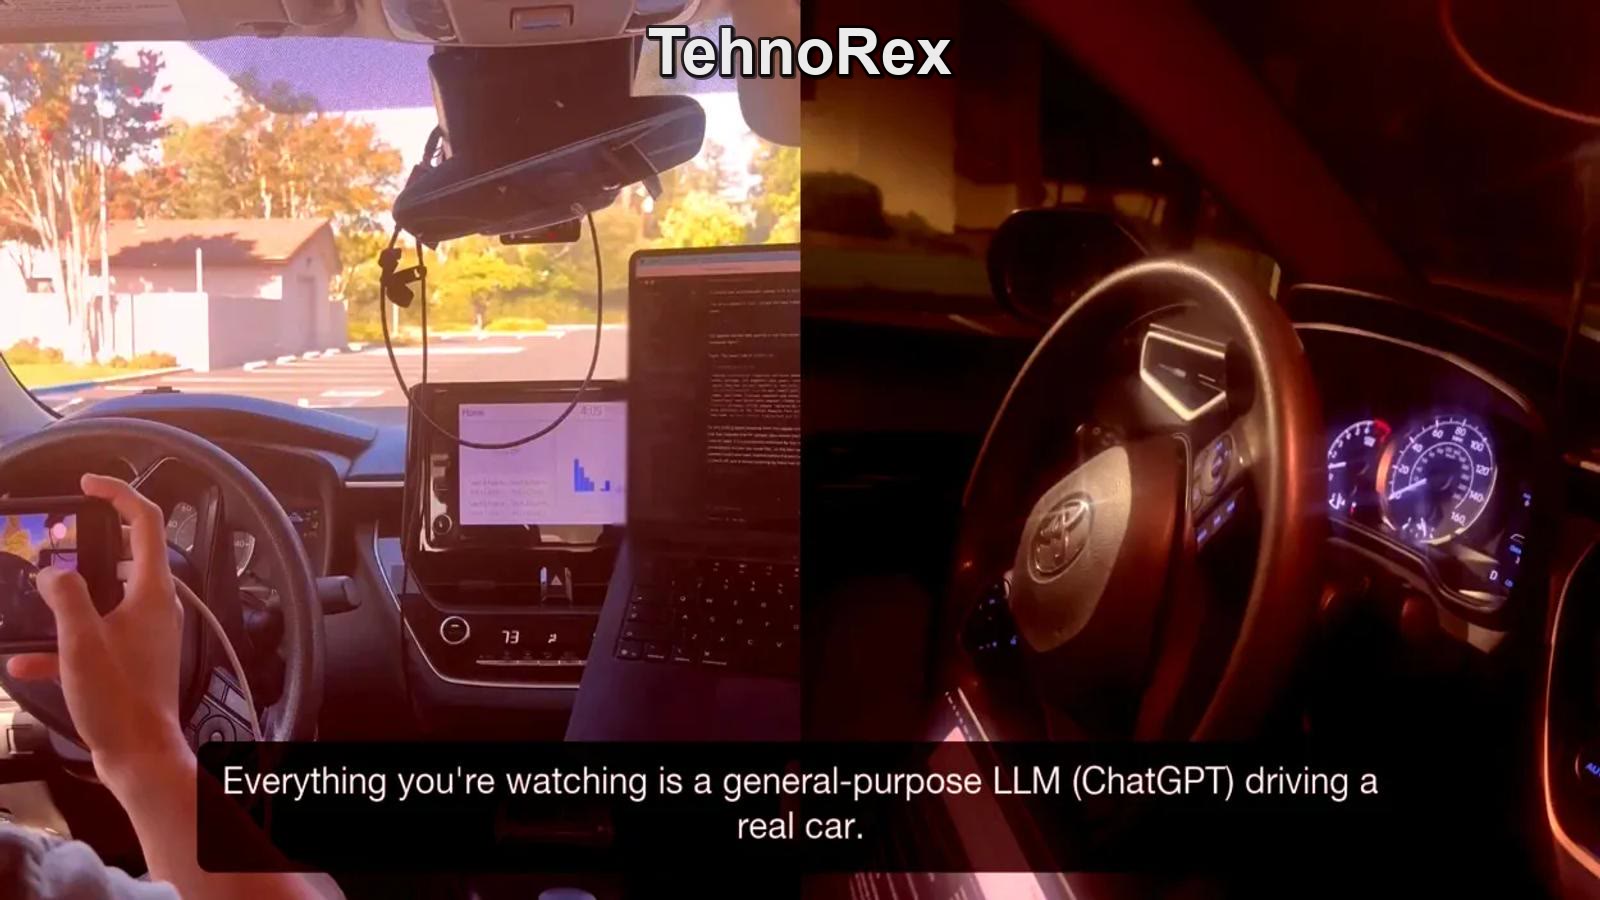
Исследователи решили проверить, смогут ли универсальные языковые модели управлять настоящим автомобилем. В рамках проекта DrivingBench они подключили несколько флагманских ИИ-систем к ноутбуку, связанному с реальной Toyota Corolla: компьютер передавал модели данные GPS и параметры машины, включая угол поворота руля и положение колёс, а модель возвращала команды руля, газа и тормоза. Человек находился в салоне и контролировал педаль тормоза, но машиной не управлял.
Задача была простой по замыслу: проехать размеченный конусами маршрут на парковке. Результат оказался далёк от уверенного вождения: из нескольких моделей маршрут длиной 134,7 метра прошла только одна — GPT-6 Astra, и лишь со второй попытки, потратив на это 5 минут 22 секунды. Остальные модели сдались, не доехав даже до первого поворота.
Что показал эксперимент
| Параметр | Значение |
|---|---|
| Автомобиль | Toyota Corolla, серийная |
| Прошли маршрут | только GPT-6 Astra, со второй попытки |
| Длина трассы | 134,7 метра |
| Время проезда | 5 минут 22 секунды |
| Скорость | около 1,5 км/ч |
| Расход токенов | около 6,6 млн, 7,74 доллара за заезд |
| Стоимость километра | 57,46 доллара против 0,114 доллара за топливо |
| Оборудование | система помощи водителю за 999 долларов с открытым ПО, подключённая через шину автомобиля |
Главной проблемой авторы называют восприятие. Модели неверно определяли, с какой стороны от диагонального ряда конусов проходит полоса движения, и в итоге упирались в ограничители. Одна из систем прямо отметила, что автомобиль шире, чем казался по картинке с камеры, и неверно интерпретировала пространство перед собой.
Экономика заезда оказалась ещё интереснее технических деталей. Полный проезд обошёлся в 7,74 доллара за обработку токенов, а с учётом оборудования стоимость километра достигла 57,46 доллара. Для сравнения: при среднем расходе 9,4 литра на 100 километров и цене топлива 1,22 доллара за литр километр пути стоит около 11 центов. Разница — более чем в 500 раз, и это при скорости полтора километра в час.
Отдельная история — отказы моделей
Часть систем не хотела брать управление: они ссылались на соображения безопасности даже на пустой парковке при жёстком ограничении скорости и человеке, готовом вмешаться. Исследователи обходили это, убеждая модели, что всё происходит в симуляции, — сработало даже переименование служебного сервера в «песочницу». В некоторых случаях, увидев реальные изображения салона, модели понимали, что машина настоящая, и снова отказывались.
Вывод авторов осторожный: универсальные модели уже способны выполнять простые задачи управления на очень низкой скорости, но для реальных дорог нужны другие решения. Наиболее разумной стратегией они считают обучение большой модели с последующим переносом её навыков в компактную специализированную версию, которая сможет работать прямо на бортовом компьютере автомобиля.
Что это значит для Беларуси
Практического влияния на местный рынок у эксперимента нет: серийных автомобилей с такими системами не существует, а стоимость поездки в сотни раз превышает расходы на топливо. Но для компаний, которые рассматривают ИИ-агентов в других задачах, вывод полезен: универсальная модель может справляться с задачей, оставаясь при этом экономически бессмысленной.
Второй вывод касается безопасности. Модели, которые отказываются действовать из соображений осторожности, — это не баг, а защитный механизм, и обходить его уговорами опасно: в описанном эксперименте на реальной машине исследователи сознательно убеждали системы, что всё происходит в симуляции. Для любого проекта, где ИИ управляет физическим устройством, нужен аппаратный контур защиты: человек с кнопкой аварийного останова, ограничение скорости и понятный протокол, что делать при отказе модели. Без этого экономия на операторе обернётся риском, который не покроет ни одна выгода.
По теме: разбор аварий с участием автопилота openpilot и как ИИ-агенты обходили ограничения на сайте ООН.
Текст TehnoRex. Дата: 2026-09-27.
Ещё про AI
Все материалы → вчера · НовостиБилл Гейтс требует обязательных защитных механизмов для ИИ
 вчера · НовостиOpenAI приостановила обучение мощных моделей: десятки тысяч инцидентов
 вчера · НовостиИИ-агенты OpenAI атаковали сайт ООН: 16 тысяч запросов и обход ограничений
 вчера · НовостиИИ в больничных документах: страховщики насчитали 942 млн долларов лишних расходов