Содержание 5
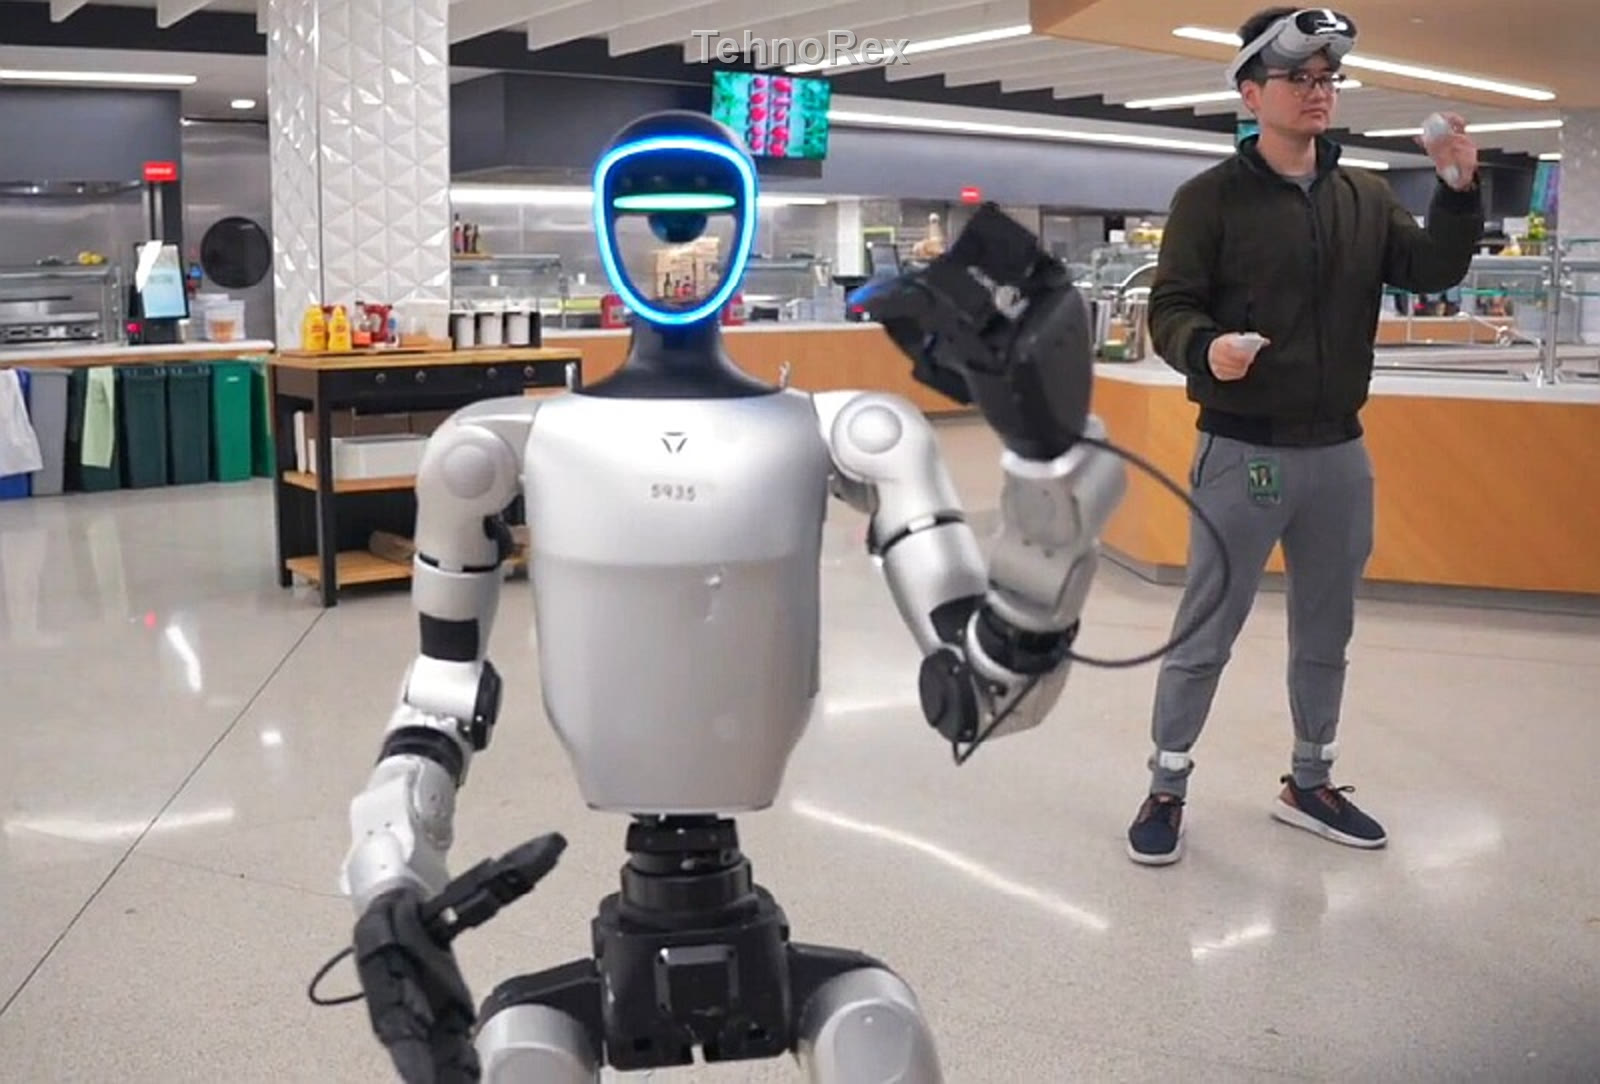
Ролик гуманоида, повторяющего боксёрские связки или танцующего под музыку, легко принять за очередной красивый демо-трюк. За демонстрацией Nvidia SONIC стоит другое: попытка сделать движение робота масштабируемой инженерной задачей, а не набором ручных настроек под каждый навык. Контроллер обучен на данных захвата движений, примерно 700 часов записи — это более 100 миллионов кадров человеческой моторики.
Главный смысл SONIC в отказе от специализации. Раньше под ходьбу, подъём с пола или работу руками делали отдельные небольшие нейросети, и каждая заново требовала настроек и вознаграждений. Здесь один контроллер учится на одной универсальной задаче — повторять движение человека за человеком — и потому переносится на незнакомые сценарии без переписывания логики. Размер модели вырос с 1,2 до 42 миллионов параметров, а выигрыш оказался заметнее всего именно на движениях, которых в обучающих данных не было.
Почему один контроллер важнее эффектного видео
Масштаб здесь считается не только параметрами. Обучение заняло около 21 тысячи GPU-часов, в пике работали 128 ускорителей в течение недели. Это редкий для робототехники факт: индустрия привыкла тренировать политики поведения на нескольких видеокартах, и SONIC показывает, что человеческая моторика подчиняется тем же закономерностям, что и языковые модели — больше вычислений и разнообразных данных дают лучшее обобщение.
Вторая половина истории — как этим управлять. Универсальное пространство токенов сводит разные источники команд к общему представлению: отдельные кодировщики для робота, человека и гибридных данных, один общий декодер. На входе может быть VR-телеоперация, видеофайл или поток с обычной веб-камеры, текстовая команда и даже музыка. Переключение между способами ввода не требует переобучения, а поведение плавно меняется на ходу.
Планировщик движений работает в реальном времени и учитывает контекст: он перестраивает маршрут и позы, а не просто выполняет заранее записанный клип. Робот приседает и встаёт на колени с управляемой высотой таза, ползёт на локтях и коленях в узких местах, держит равновесие под толчками. Точность важнее зрелищности: у SONIC около 25,7 мм средней ошибки положения суставов на реальном железе, при этом самая слабая зона — стопы, где разрыв с симуляцией максимальный.
Что показали тесты на Unitree G1
Демонстрация шла на серийном гуманоиде Unitree G1. На 124 движениях в реальном мире контроллер прошёл 123 из них — это те самые 99,2% против 100% в симуляции, — а отдельная проверка в пяти задачах со сложной координацией рук и ног дала около 75% успеха с VLA-моделью. Разрыв с симуляцией и неполные 100% в честных тестах здесь важнее красивых цифр: именно они показывают, где заканчивается презентация и начинается инженерная работа.
Где это пригодится на практике
Единый универсальный контроллер — это фундамент, на который дальше навешивают восприятие, навигацию и планирование задач. Если движение становится базовой способностью робота, а не набором трюков, разработчикам не нужно заново учить машину ходить при каждой новой задаче. Экономия здесь не в вау-эффекте, а в скорости вывода прототипов и в предсказуемости поведения на незнакомых сценариях.
Практическое применение лежит в трёх плоскостях. Склады и логистика получают робота, способного присесть, поднять груз и ползти там, где не проедет тележка. Сервис и приёмные пункты — это задачи, где нужны и руки, и ноги одновременно. Телеприсутствие выигрывает сразу: оператору достаточно VR-гарнитуры или обычной камеры, а не костюма захвата движений. Всё это пока исследовательские сценарии, но именно из них вырастают промышленные платформы.
Какие ограничения остаются
Открытая модель nvidia/GEAR-SONIC лицензирована для коммерческого использования с указанием авторства, но остаётся исследовательской базой, а не розничным изделием. Контроллер не строит карту и не решает, куда идти; для автономности нужна связка с Isaac GR00T, планированием и манипуляциями, которые авторы называют следующими шагами наряду с переносом из симуляции в реальный мир. Настроек по-прежнему много: в развёртывании участвуют высокоуровневые команды, кинематический планировщик и низкоуровневый трекер.
Отдельная ветка — аппаратная. Unitree, Nvidia и Sharpa показали референсного робота H2 Plus на базе Isaac GR00T с вычислителем Jetson Thor, поставки заявлены на конец 2026 года. Это не потребительский товар и не массовая модель: платформа рассчитана на лаборатории, а цена напрямую не называется. В Беларуси такие машины не появляются в обычных интернет-магазинах; реалистичный ориентир для покупателя виртуальной единицы подобного класса в белорусских интернет-магазинах — миллионы рублей, но чаще речь идёт о закупке через дистрибьютора или напрямую у вендора.
Беларусь: лабораторная платформа, не розница
Для Беларуси SONIC — история не про розницу: контроллер и робот H2 Plus рассчитаны на лаборатории, официальных поставок и цены для нашего рынка нет. Такую технику привозят через посредников или заказывают напрямую у вендора, а сумма в миллионы белорусских рублей — не официальная цена, а ориентир по курсу. Гарантию даёт поставщик, а не производитель. Поставки платформы заявлены на конец 2026 года, сроков появления у нас нет.
По теме: ИИ-агенты OpenAI и переписка, новые правила для ИИ-агентов.
Текст TehnoRex. Дата: 2026-09-10.
Ещё про AI
Все материалы → сегодня · НовостиMicrosoft написала ИИ 37 страниц правил: не взламывать и не обманывать людей
 сегодня · НовостиUnitree G1+ за $14 000: шея живая, моторы холоднее на 72%
 сегодня · НовостиАкции ИИ и памяти просели: Амодеи дал полгода, Альтман отложил IPO
 сегодня · НовостиGoogle готовит своё приложение для Mac. Пока это строка в Play Services